
IA physique : qu’est-ce que c’est et ce qu’elle n’est pas
IA physique est le .
NVIDIA en parle, les cabinets de conseil en parlent, tout comme les investisseurs et les startups de robotique. Ils parlent tous d’IA physique. Du coup, le terme est partout.
Mais qu’est-ce que l’IA physique exactement ? Et tout aussi important, qu’est-ce que ce n’est pas ?
Dans cet article, démystifions le terme. Nous expliquerons non seulement le concept lui-même, mais essaierons également de le séparer des termes proches avec lesquels il est souvent confondu : modèles mondiaux, IA incarnée, IA physique et jumeaux numériques.
1. Qu’est-ce que l’IA physique
Une définition pratique que je trouve utile est la suivante [1]:
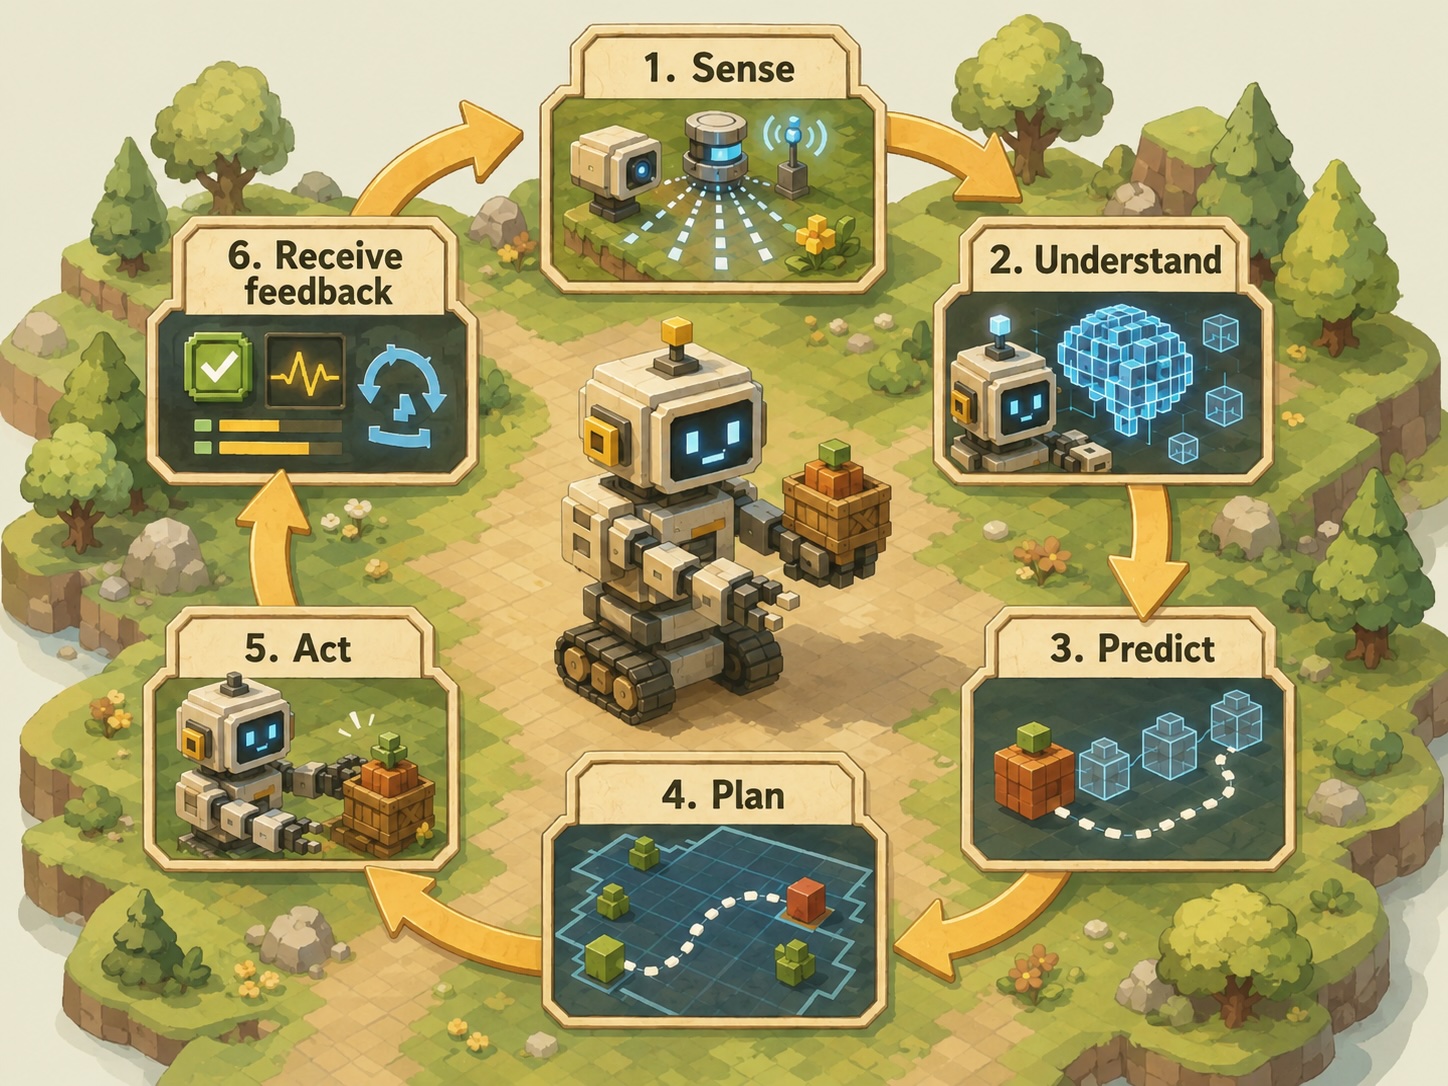
L’IA physique est une IA qui boucle la boucle entre perception et action dans le monde physique réel.
Aujourd’hui, la plupart des IA vivent sur des écrans. Ils effectuent des tâches telles que classer des images, résumer des documents, rédiger des e-mails ou recommander le film à regarder ensuite. Ce sont certes tous des travaux utiles, mais ils se déroulent tous dans le monde numérique.
Une IA physique est différente de cela. Cela sort du monde numérique et en fait interagit avec le monde réel. Il détecte ce qui se passe autour de lui grâce à des capteurs, détermine ce qui doit être fait et le fait finalement. L’action peut être réalisée grâce à un bras robotique, un humanoïde, un drone, une voiture autonome ou une machine industrielle dans une usine.
Le résultat de l’IA physique n’est plus simplement du texte sur un écran ; c’est un véritable mouvement dans le monde.
Pensez à prendre une tasse. Un chatbot qui explique simplement comment le faire n’est pas une IA physique. Mais un robot capable de voir la tasse et d’ajuster sa pince pour déplacer la tasse là où vous le souhaitez est beaucoup plus proche d’une IA physique.
Ainsi, l’IA physique n’est pas vraiment un modèle unique faisant une seule chose. C’est tout un système qui doit :

Avec cette définition à l’esprit, nous pouvons désormais séparer l’IA physique des termes proches avec lesquels elle est le plus souvent confondue.
Commençons par le modèle mondial.
2. IA physique contre Modèle mondial
Le terme Modèles du monde [2] apparaît souvent dans les mêmes conversations sur les robots, les agents autonomes, la simulation, les environnements synthétiques, etc. Si l’on n’y prend pas garde, il est très facile de glisser vers le traitement comme une simple autre façon de parler d’IA physique.
Mais ce n’est pas vrai.
World Model est, comme son nom l’indique, un modèle. Plus concrètement, ce modèle est une représentation interne de la façon dont un environnement évolue. Ce qui en ressort naturellement, c’est le prédiction capacité. Cela permet à un agent dans cet environnement d’anticiper ce qui va suivre. Si j’avance, qu’est-ce que je rencontre ? Si je pousse cet objet, est-ce qu’il glisse ou bascule ? Si cette voiture change de voie, où sera-t-elle dans deux secondes ? Toutes ces questions peuvent trouver une réponse grâce à cette capacité de prédiction.
Un robot pourrait utiliser un modèle mondial pour imaginer ce qui pourrait se produire s’il s’approchait de la tasse sous différents angles. Mais ce qu’il faut comprendre ici, c’est que le modèle mondial lui-même n’est pas le robot, ni la pince, ni le contrôleur de moteur, ni le système complet qui déplace réellement la tasse.
C’est en fait la relation clé ici : un modèle mondial peut vivre à l’intérieur de l’IA physique, en particulier pour la simulation, la formation et la planification. Mais à lui seul, il ne fait que prédire des futurs possibles ; ça n’agit pas. Sans capteurs/contrôles/actionneurs connectés au monde réel, il ne peut qu’imaginer.

Pour résumer: modèles du monde prédire ce qui pourrait arriver. IA physique actes dans le monde réel.
3. IA physique contre IA incarnée
C’est le couple que les gens confondent le plus. Vous pouvez constater que les gens et de nombreuses entreprises utilisent les deux termes de manière interchangeable. En fait, dans un article récent de Cambridge Consultants [3]le responsable de l’innovation de Capgemini l’a littéralement appelé « l’IA physique, ou l’IA incarnée comme certains l’appellent ».
Mais je crois qu’il y a une distinction utile que nous pouvons garder à l’esprit, et la clé réside dans ce qu’elles mettent en valeur.
IA physique souligneres ce que fait un systèmeet cela inclut percevoir, décider et agir dans le monde réel. L’IA incarnée, en revanche, concerne davantage ce qui façonne l’intelligence.
Le « incarné » dans son nom vient de l’hypothèse de l’incarnation. [4]. Selon cette hypothèse, l’intelligence ne réside pas uniquement dans les logiciels que vous chargez sur une machine. Cela naît du fait d’avoir un corps. Grâce au corps, il peut ressentir, essayer des choses et apprendre de ce qui se passe. Le corps ici n’est pas le périphérique de sortie à la fin du processus ; cela fait effectivement partie de la façon dont il apprend à penser en premier lieu.
Dans la pratique, cependant, l’IA physique et l’IA incarnée vont généralement de pair. Cela est particulièrement vrai dans les discussions pratiques sur la robotique, car de nombreux robots réels sont à la fois une IA incarnée et une IA physique.

Pour résumer : L’IA physique consiste à agir dans le monde. L’IA incarnée concerne l’intelligence façonnée par un corps et son interaction avec l’environnement.
4. IA physique contre IA physique
Ce couple est facile à confondre si vous ne lisez pas attentivement leurs noms. L’un est Physiquel’autre est Physique.
Lorsque les gens parlent d’IA physique, ils font généralement référence aux méthodes d’IA qui incorporer les lois de la physique. Un bon exemple est le réseau neuronal basé sur la physique, ou PINN. [5].
Techniquement, PINN n’est qu’un réseau neuronal ordinaire. Ce qui les différencie est la formulation des pertes. En plus de la perte quadratique moyenne habituelle entre les prédictions et les observations, le modèle est également pénalisé chaque fois que ses prédictions violent les équations ou contraintes physiques connues.
Prenons l’exemple du refroidissement de la batterie. Supposons que nous souhaitions prédire l’évolution de la température à l’intérieur d’une batterie dans différentes conditions de fonctionnement de la batterie. Un modèle neuronal purement basé sur les données apprendrait le modèle directement à partir des lectures des capteurs. Un PINN apprendrait des mêmes données, mais en plus, il doit également respecter les équations de bilan énergétique et les contraintes initiales/limites connues en injectant ces termes de perte basés sur la physique.
Ceci est très utile car le modèle peut produire des prédictions physiquement plausibles au lieu d’halluciner. En outre, il a le potentiel de permettre au modèle d’atteindre le même niveau de précision mais avec une taille de données réduite. Un avantage supplémentaire est qu’il peut mieux se généraliser dans des conditions non couvertes par l’ensemble de formation.
Cependant, à elle seule, l’IA physique n’est encore qu’un modèle. Il peut prédire ou simuler un processus physique, mais il ne réalise pas l’action dans le monde réel.
Et c’est la principale distinction par rapport à l’IA physique.
En pratique, l’IA physique peut se transformer en IA physique lorsqu’elle est connectée à la boucle d’action. Pour notre exemple de refroidissement de batterie, si un système de contrôle de refroidissement intelligent lit les prédictions produites par le modèle de température et ajuste la vitesse du ventilateur en conséquence en temps réel, alors le modèle sensible à la physique fait désormais partie d’un système d’IA physique.

Pour résumer: L’IA physique concerne les lois physiques. L’IA physique concerne l’action physique.
5. IA physique contre Jumeau numérique
Les jumeaux numériques sont un autre terme déroutant, en particulier dans les environnements industriels tels que les usines, les entrepôts ou les systèmes autonomes.
Voici une définition largement adoptée du jumeau numérique [6]: c’est un représentation virtuelle d’un objet physique, d’un processus ou d’un système réel. Le jumeau numérique est généralement connecté aux données du système réel et peut se mettre à jour lorsque le système réel évolue.
Dans les usines, un jumeau numérique de ligne de production est couramment utilisé. Une ligne de production en usine se compose généralement de machines, de convoyeurs, de capteurs, de produits, de stations de contrôle qualité, etc., et le jumeau numérique correspondant est une réplique virtuelle de cette ligne. Il ingère diverses lectures de capteurs, l’état de la machine et les enregistrements de maintenance pour comprendre l’état actuel de la ligne. À mesure que la chaîne de production réelle change, la vue virtuelle est mise à jour en temps réel.
Désormais, grâce à ce jumeau virtuel, les ingénieurs de production peuvent surveiller l’état de santé de la ligne et éventuellement identifier les goulots d’étranglement en termes d’efficacité. Une autre utilisation courante d’un jumeau numérique consiste à simuler des scénarios de simulation pour optimiser la politique opérationnelle avant de la déployer dans la réalité.
Mais rien de tout cela ne fait du jumeau numérique une IA physique, car le jumeau numérique ne décide ni n’agit par lui-même sur la véritable chaîne de production.

Pour résumer: Un jumeau numérique représente un système physique. L’IA physique agit dans un système physique.
6. L’assembler
Maintenant que nous examinons les différents termes que nous avons abordés, nous pouvons constater qu’un modèle se démarque : les modèles mondiaux, l’IA incarnée, l’IA physique et les jumeaux numériques concernent tous compréhension ou représentant le monde physique. L’IA physique est la seule définie par par intérim dedans.
Dans un système réel, ces différents concepts peuvent certainement (et devraient probablement) fonctionner ensemble : pour prendre en charge un seul robot qui agit dans le monde physique, des jumeaux numériques pourraient être utilisés pour aider le robot à planifier, et un modèle mondial ou un modèle sensible à la physique pourrait être utilisé pour générer les prédictions permettant de guider l’action du robot.
Espérons que la prochaine fois que vous rencontrerez ces termes dans un titre, un article ou une présentation de produit, vous serez en mesure de les distinguer au lieu de les laisser se confondre.

Références
[1] NVIDIA, « Qu’est-ce que l’IA physique ? » Lien: https://www.nvidia.com/en-us/glossary/generative-physical-ai/
[2] Ha & Schmidhuber, « Modèles mondiaux », 2018. Lien : https://arxiv.org/abs/1803.10122
[3] Cambridge Consultants, « L’IA physique et la robotique humanoïde sont à un tournant. » Lien: https://www.cambridgeconsultants.com/physical-ai-and-humanoid-robotics-at-a-turning-point/
[4] Smith & Gasser, « Le développement de la cognition incarnée : six leçons des bébés. » Lien: https://pubmed.ncbi.nlm.nih.gov/15811218/
[5] Raissi, Perdikaris et Karniadakis, « Réseaux de neurones informés par la physique », 2019. Lien : https://doi.org/10.1016/j.jcp.2018.10.045
[6] IBM, « Qu’est-ce qu’un jumeau numérique ? » Lien: https://www.ibm.com/think/topics/digital-twin

You may also like

Comment décoder le paramètre de température dans les LLM

